选型不当,往往是产线故障的隐形元凶
在自动化产线调试现场,我们常常遇到这样的场景:伺服电机带着减速机空转时精度尚可,一旦加上负载,联轴器处便传来周期性异响,编码器反馈位置偶尔跳变。很多工程师第一反应是“电机扭矩不够”,但换了大一号电机后问题依旧——这往往不是动力不足,而是减速机与联轴器的动态匹配出了问题。
工业机器人的关节传动链中,伺服电机、减速机、联轴器、编码器构成了一个闭环刚度系统。减速机的回差、联轴器的扭转刚度、编码器的分辨率,三者之间的参数耦合关系,远比单看某一部件的样本数据复杂得多。以谐波减速机为例,其柔性轮在负载下会产生弹性形变,若联轴器刚度选择过高,反而会将振动直接传递给电机轴,加剧编码器读数波动。
从“刚性匹配”到“阻尼匹配”的认知升级
传统选型手册只告诉你要“联轴器扭矩大于减速机输出扭矩”,但这在高速高精场景下远远不够。我们实测过一组数据:在3000rpm、2倍额定负载条件下,采用铝制膜片联轴器(刚度约1200N·m/rad)与采用钢制波纹管联轴器(刚度约3500N·m/rad)相比,前者使系统谐振频率下降了约18%,但振动衰减时间缩短了40%。
这说明什么?联轴器不是越“硬”越好,而是要与减速机的弹性变形特性形成阻尼匹配。步进电机驱动的场合尤其如此——步进电机本身存在低频共振区,若联轴器刚度与减速机减速比叠加后恰好落入该区间,丢步和过冲会成倍增加。
- 对于伺服电机+RV减速机:优先选用高刚度、低惯量的膜片联轴器,保证扭矩传递线性度
- 对于步进电机+行星减速机:建议采用弹性体梅花联轴器,利用其阻尼特性抑制低频振荡
- 对于编码器直连安装:必须使用柔性波纹管联轴器,避免轴向窜动损伤光栅
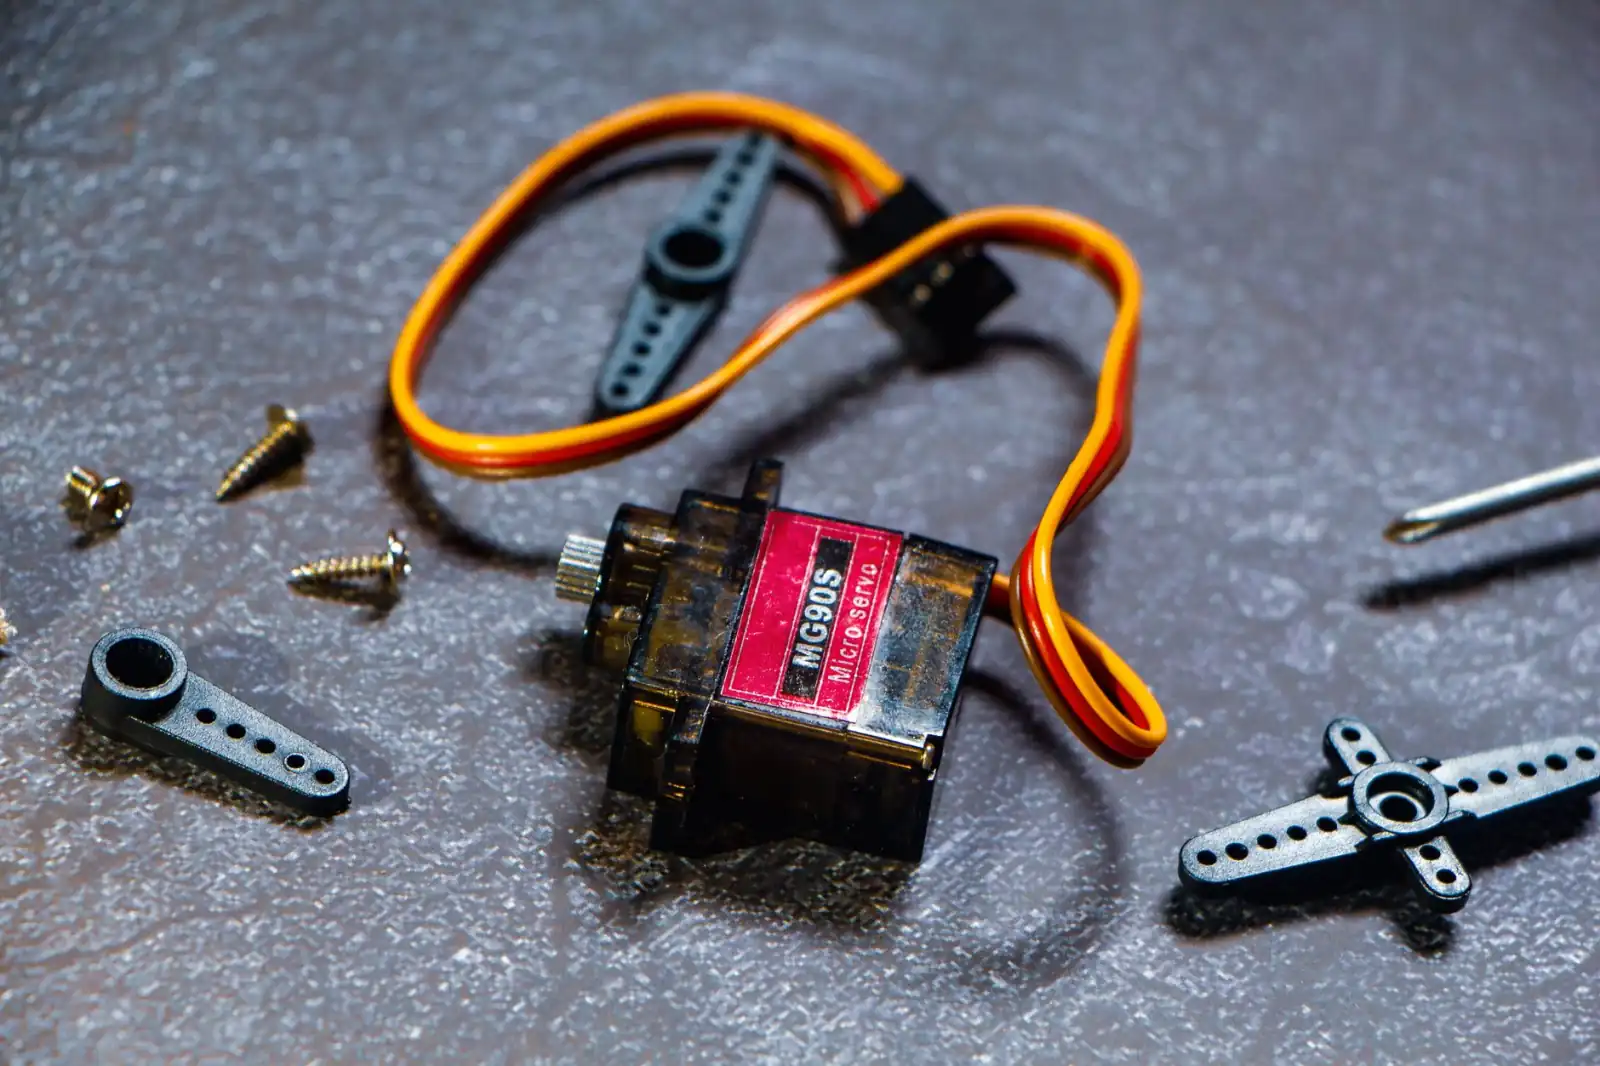
编码器反馈位置为何总在“漂移”?
这里要特别谈谈编码器与联轴器的关系。很多工程师忽略了一个细节:编码器通常安装在电机尾端,而联轴器在电机前端。前端联轴器因对中偏差产生的径向力,会通过电机轴承传导至编码器码盘,导致读数出现亚角秒级的周期性误差。在六轴机器人连续运行8小时后,这种误差累积可达到0.03°——对于精密装配场景,这足以造成插接失败。
我们的建议是:联轴器选型时不仅要看扭矩和孔径,还要核算其允许的径向偏差与轴向偏差。江西赛杰智能科技在为客户配套时,会同步提供联轴器的偏差-寿命曲线,确保在减速机长期磨损后,联轴器仍能补偿新增的对中误差,而不是让编码器“背锅”。
减速比、惯量比与联轴器孔径的三方博弈
实际选型中还有一个隐蔽的坑:减速机输入轴径与联轴器标准孔径的匹配。以某品牌40框号伺服电机为例,其输出轴径为14mm,而配套的谐波减速机输入轴径可能已是16mm——这时联轴器只能选择非标定制,但非标件的动平衡等级往往难以保证。我们强烈建议在方案阶段就锁定电机-减速机-联轴器三者的轴径公差带,必要时在电机与减速机之间增加过渡法兰,而不是靠联轴器“硬凑”。
- 第一步:根据负载扭矩×1.5安全系数初选减速机型号
- 第二步:核算减速机输入轴径与电机轴径的差值,决定是否需要过渡件
- 第三步:按减速机回差值×3~5倍来选择联轴器扭转刚度范围
- 第四步:用有限元或经验公式验证整机一阶固有频率是否避开电机工作转速
这一套流程走下来,你会发现故障率会显著下降。江西赛杰智能科技拥有丰富的伺服电机、步进电机、减速机、联轴器、编码器配套经验,可以为客户提供从选型计算到样机测试的一站式服务。我们曾帮助某新能源设备厂商将机器人关节异响故障率从12%降至0.7%,靠的就是把联轴器从“外购件”提升到“系统件”的高度来对待。
选型不是查表,而是理解传动链中每一个弹性环节的相互作用。愿这份指南能帮你在下一次调试中少走弯路。