在自动化产线的动力选型中,伺服电机与步进电机的取舍往往决定设备最终的定位精度与动态响应。很多工程师习惯用“价格”或“扭矩”一刀切,但在实际工况里,两者在低速平稳性、过载能力以及闭环控制逻辑上的差异,远比参数表上显示的复杂。本文从选型逻辑出发,结合减速机、联轴器及编码器的匹配关系,给出可落地的对比分析。
一、核心差异:开环与闭环的底层逻辑
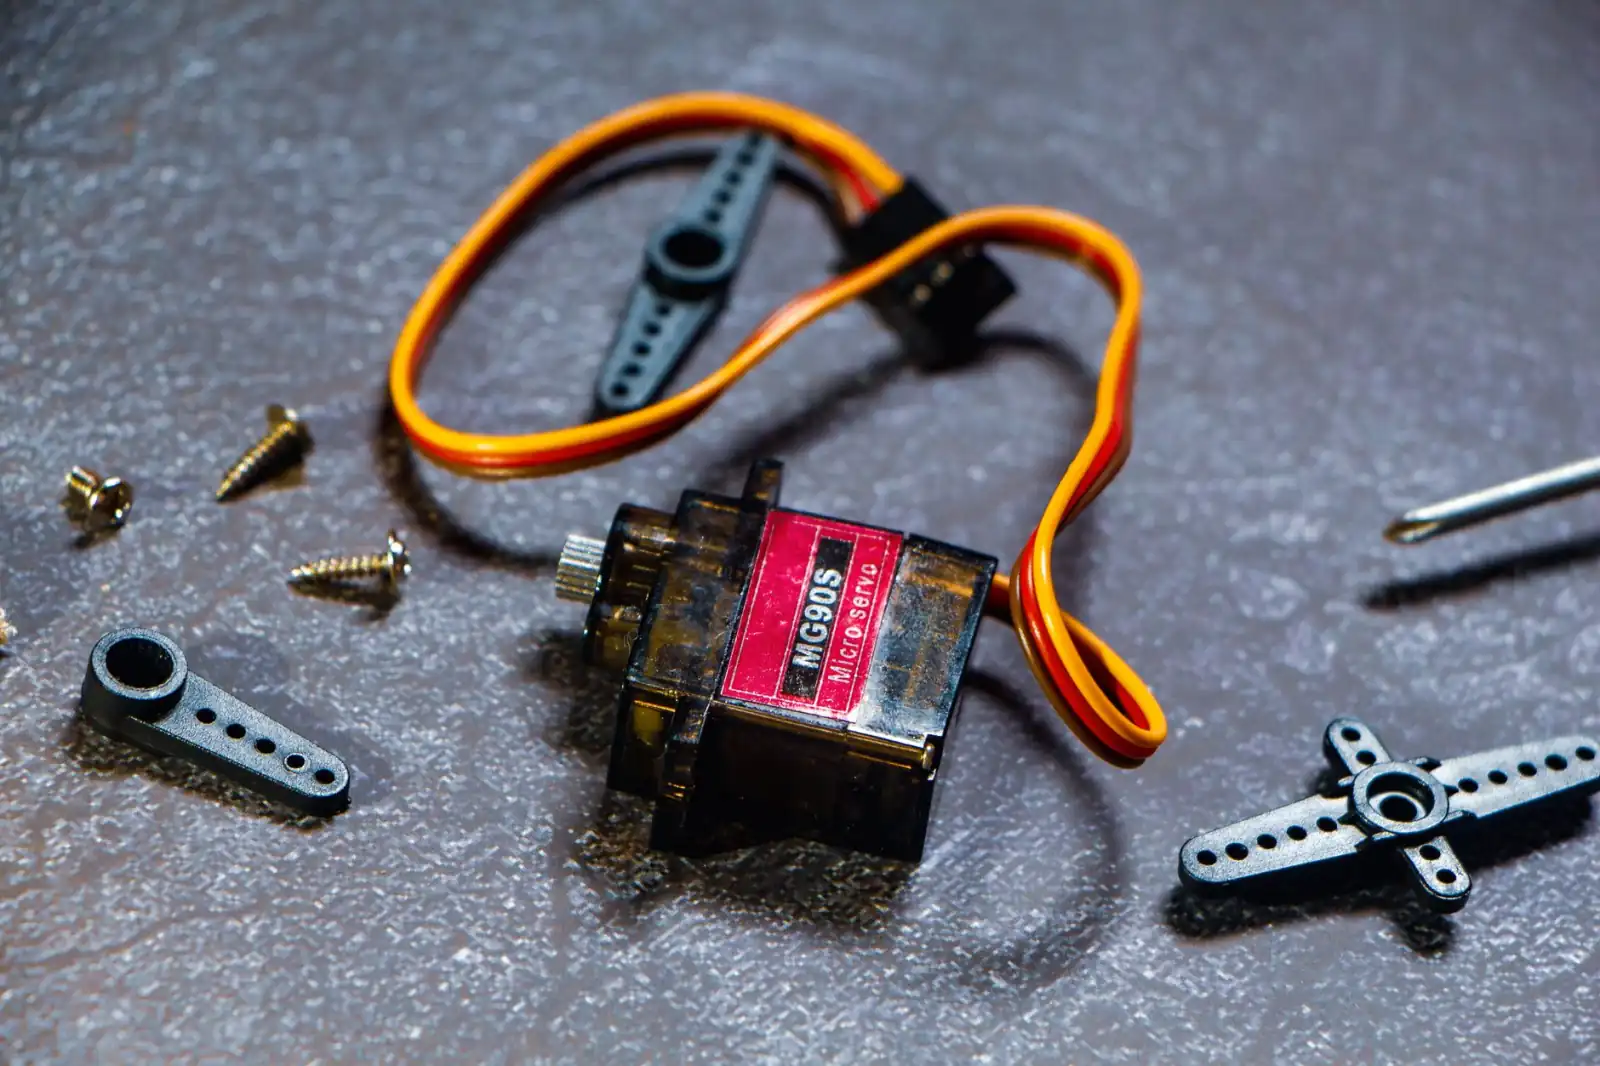
步进电机本质上是一个脉冲驱动的开环系统——控制器发出多少个脉冲,它就转过多少角度,前提是不丢步。而伺服电机内置编码器,形成位置、速度、电流三环闭环,实时修正偏差。这意味着,当负载突变或加速扭矩超过步进电机最大保持扭矩的50%时,步进系统极易出现失步,且无法自检;伺服系统则会通过编码器反馈立即调整电流输出,甚至在过载时直接报警停机。
举个实际案例:某3C装配线要求定位精度±0.02mm,节拍2.5秒/工位。初期选用86步进电机配5:1行星减速机,空跑测试合格,但装上吸嘴后,在频繁启停段出现累计偏差0.15mm。换用400W伺服电机后,同样配5:1减速机,编码器分辨率提升到23位,偏差稳定在±0.01mm以内。
二、选型对照表:别只看扭矩曲线
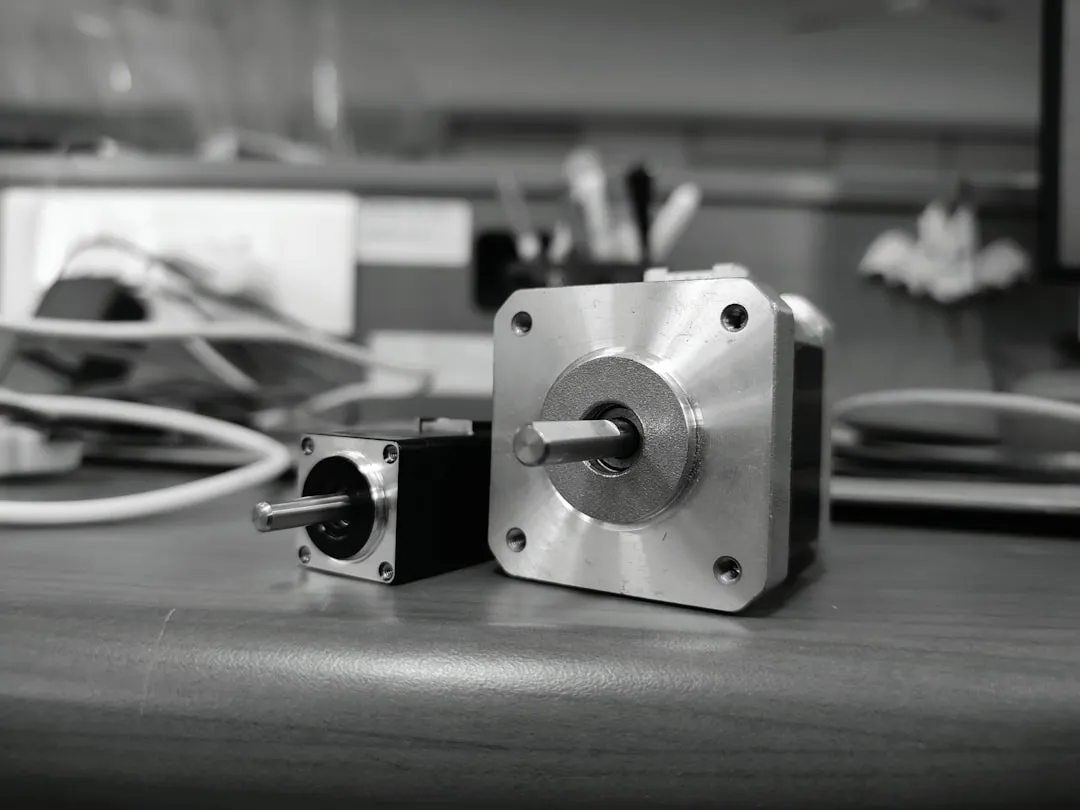
很多选型手册强调“步进低速大扭矩,伺服高速大功率”,但忽略了一个关键点——步进电机的扭矩随转速升高急剧衰减,通常在600rpm时已降至额定值的40%。而伺服电机在额定转速内可保持恒定扭矩输出。以下是我在项目里常用的判断依据:
- 转速低于300rpm,且负载波动小 → 步进电机配大减速比减速机,成本最优;
- 转速在300-1500rpm区间,或负载有冲击 → 必须上伺服电机,否则丢步风险不可控;
- 对停机位置保持有要求 → 步进电机断电后无保持力矩,需外加机械抱闸;伺服电机可选配带制动器的型号,但成本增加约15%;
- 编码器选型:增量式适合短行程定位,绝对式适合断电回零或多工位联动,别为了省200元埋下调试隐患。
另外,联轴器的刚性匹配经常被忽略。步进系统用弹性联轴器没问题,但伺服系统由于响应频率高,弹性联轴器会产生扭转谐振,轻则异响,重则引发编码器反馈震荡。建议伺服电机输出端使用波纹管联轴器或膜片式联轴器,同时保证轴孔配合公差在H7级别以上。
三、三种典型工况的选型建议
1. 高速点胶/贴片:直接选伺服
这类设备要求加减速度大(通常2000mm/s²以上),步进电机的响应带宽不够,容易在加速段丢步。用伺服电机配10:1以下减速机,将惯量匹配比值控制在3倍以内,才能保证轨迹圆滑。
2. 低速分度转台:步进+减速机足够
如果转台转速低于50rpm,且定位后无外力扰动,用步进电机加高精度蜗轮蜗杆减速机即可。此时减速机的回程间隙比电机精度更重要,建议选择背隙小于3弧分的型号。
3. 多轴同步焊接:必须用伺服+绝对式编码器
多轴联动时,步进电机的累积误差无法消除,而伺服系统的编码器可实时修正每根轴的位置偏差。注意,此时联轴器最好使用双膜片式,避免单膜片在径向偏差下产生附加弯矩。
四、常见选型误区与处理建议
- 误区:步进电机扭矩“够用”就行——实际要留出1.5倍安全系数,且计算加速扭矩时必须包含负载惯量和联轴器惯量,不能只看保持扭矩。
- 误区:编码器线数越高越好——23位编码器在振动环境下可能因为信号跳变导致定位漂移,反而17位更稳定。高线数不是万能药,屏蔽线接地才是关键。
- 误区:减速机只影响扭矩——减速机的回程间隙会直接叠加到系统的定位误差里,如果伺服电机配了高精度编码器但减速机间隙0.1°,最终精度还是被减速机拖垮。
五、写在后面
选型这件事,没有绝对的“谁替代谁”。步进电机在低成本的单轴定位场景依然有不可替代的优势,而伺服电机在动态性能和闭环可靠性上则更胜一筹。关键是要算清楚三个数:负载惯量比、加减速时间、允许的定位误差。如果这三个数算不明白,再贵的编码器也救不了系统。江西赛杰智能科技在减速机与联轴器的匹配选型上有多年积累,也欢迎工程师们在具体项目中带着工况参数来探讨。